
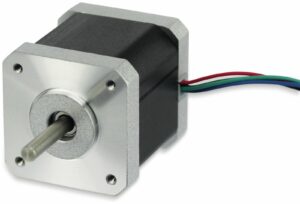
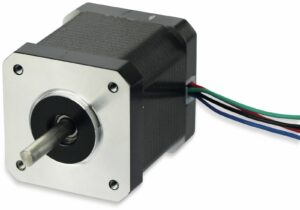


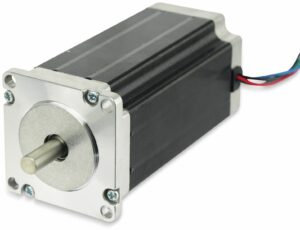
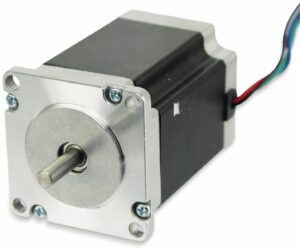
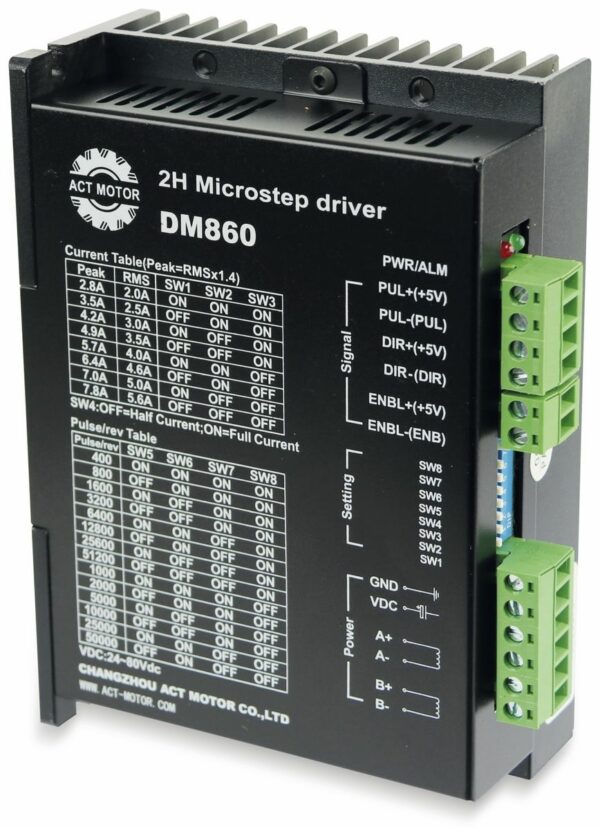






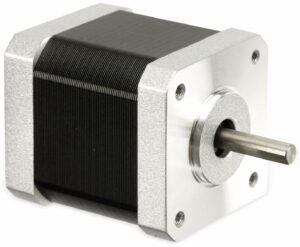

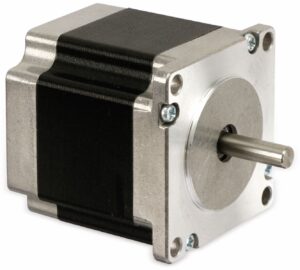

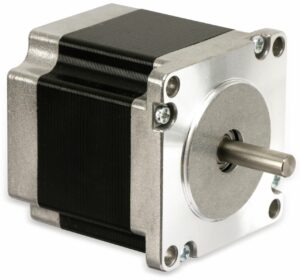

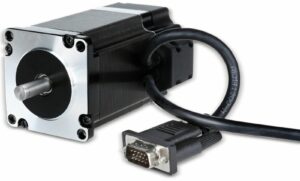



Das sind die beliebtesten Schrittmotoren Produkte


Entdecken Sie Präzision und Kontrolle: Hochwertige Schrittmotoren für Ihre Projekte
Bei NER.de finden Sie eine sorgfältig kuratierte Auswahl an Schrittmotoren, die für eine breite Palette von Anwendungen konzipiert sind. Ob für industrielle Automatisierung, Robotik, 3D-Druck, CNC-Maschinen oder anspruchsvolle Modellbauprojekte – unsere Schrittmotoren bieten die entscheidende Präzision und Wiederholbarkeit, die für exakte Bewegungssteuerungen unerlässlich sind. Wir haben dieses Sortiment für Ingenieure, Hobbyisten und professionelle Anwender zusammengestellt, die auf zuverlässige und leistungsfähige Antriebslösungen angewiesen sind, um ihre technischen Visionen zu realisieren. Vertrauen Sie auf unsere Expertise für die Auswahl der richtigen Komponenten, die Ihre Systeme auf das nächste Level heben.
Worauf Sie beim Kauf von Schrittmotoren achten sollten
Die Wahl des richtigen Schrittmotors hängt maßgeblich von den spezifischen Anforderungen Ihrer Anwendung ab. Berücksichtigen Sie folgende Schlüsselfaktoren, um eine optimale Leistung und Langlebigkeit zu gewährleisten:
- Schrittwinkel und Auflösung: Der Schrittwinkel bestimmt die Präzision einer einzelnen Schrittbewegung. Gängige Werte sind 1,8° (200 Schritte pro Umdrehung) oder 0,9° (400 Schritte pro Umdrehung) für höhere Auflösung. Für noch feinere Bewegungen existieren Motoren mit Mikroschritt-Fähigkeiten.
- Haltedrehmoment (Holding Torque): Dieses Drehmoment gibt an, wie stark der Motor in seiner aktuellen Position gehalten werden kann, ohne dass er sich dreht. Es ist entscheidend, um Lasten präzise zu positionieren und unerwünschte Bewegungen zu verhindern, insbesondere wenn die Stromzufuhr unterbrochen ist.
- Nennstrom und Spannung: Der Nennstrom pro Phase beeinflusst die Wärmeentwicklung und das erreichbare Drehmoment. Die Nennspannung ist wichtig für die Auswahl des passenden Schrittmotor-Treibers. Achten Sie auf die Kompatibilität zwischen Motor und Treiber, um Beschädigungen zu vermeiden.
- Bauform und Größe (Flanschgröße): Schrittmotoren sind in verschiedenen Bauformen und Größen erhältlich (z.B. NEMA 17, NEMA 23). Die NEMA-Norm bezieht sich auf die Größe des Befestigungsflansches. Wählen Sie eine Größe, die mechanisch in Ihr Gehäuse oder Ihre Konstruktion passt und das benötigte Drehmoment liefern kann.
- Wellendurchmesser und -form: Die Welle muss zum Befestigungselement (z.B. Zahnrad, Riemenscheibe, Kupplung) passen. Achten Sie auf den Durchmesser und die Form (rund, D-Form, Schlüsselschlitz), um eine sichere Kraftübertragung zu gewährleisten.
- Anzahl der Phasen: Die meisten gängigen Schrittmotoren sind bipolare Motoren mit zwei Phasen, die eine höhere Effizienz und ein besseres Drehmoment im Vergleich zu unipolaren Motoren bieten.
- Drehzahlcharakteristik: Jeder Motor hat eine spezifische Drehzahl-Drehmoment-Kurve. Prüfen Sie, ob das geforderte Drehmoment bei der benötigten Drehzahl zuverlässig erreicht werden kann.
- Temperaturmanagement: Schrittmotoren entwickeln im Betrieb Wärme. Stellen Sie sicher, dass die Umgebungstemperatur und die Kühlmöglichkeiten des Motors ausreichend sind, um Überhitzung zu vermeiden. Die Betriebstemperatur sollte die Grenzwerte des Herstellers nicht überschreiten.
- Umwelteinflüsse: Berücksichtigen Sie Umgebungsbedingungen wie Staub, Feuchtigkeit oder aggressive Medien. Spezielle Schrittmotoren mit erhöhter Schutzart (IP-Schutz) sind für solche Umgebungen erhältlich.
- Hersteller und Zertifizierungen: Renommierte Hersteller wie Moons’ Motors, Faulhaber, Oriental Motor oder Lin Engineering bieten oft hochwertige Produkte mit entsprechenden Garantien und Zertifizierungen (z.B. CE, RoHS).
Technische Spezifikationen und Klassifizierung von Schrittmotoren
Schrittmotoren zeichnen sich durch ihre Fähigkeit aus, sich in diskreten Schritten zu bewegen, was eine präzise Winkelpositionierung ohne Encoder (in vielen Fällen) ermöglicht. Diese Motoren werden typischerweise nach ihrer Bauform, ihrem Schrittwinkel und ihrem Drehmoment klassifiziert. Die Haupttypen sind unipolare und bipolare Schrittmotoren, wobei bipolare Motoren aufgrund ihrer höheren Effizienz und ihres besseren Drehmoments für die meisten modernen Anwendungen bevorzugt werden.
| Merkmal | Bedeutung für die Anwendung | Typische Werte/Ausprägungen |
|---|---|---|
| Schrittwinkel | Bestimmt die Winkelauflösung pro Schritt. Ein kleinerer Schrittwinkel bedeutet feinere Bewegungen und höhere Präzision. | 1,8° (Standard, 200 Schritte/Umdrehung), 0,9° (hohe Auflösung, 400 Schritte/Umdrehung), 15° (weniger präzise) |
| Haltedrehmoment (Holding Torque) | Maximale Kraft, mit der der Motor in seiner Position gehalten wird, wenn Strom anliegt, aber keine Bewegung stattfindet. Wichtig für Lasthaltung. | Von wenigen mNm bis über 10 Nm, abhängig von Baugröße und Motortyp. |
| Baugröße (NEMA-Standard) | Definiert die physikalische Größe des Motors, insbesondere die Abmessungen des Befestigungsflansches. Größere NEMA-Größen bieten in der Regel höhere Drehmomente. | NEMA 8, NEMA 11, NEMA 14, NEMA 17, NEMA 23, NEMA 34, NEMA 42. |
| Phasenstrom | Der maximale Strom, der pro Phase des Motors fließen darf. Beeinflusst das Drehmoment und die Wärmeentwicklung. Muss mit dem Schrittmotor-Treiber abgestimmt werden. | Von ca. 0,3 A bis über 10 A, abhängig von der Baugröße und Wicklung. |
| Anzahl der Wicklungen/Phasen | Bestimmt die Ansteuerungsmethode. Bipolar (2 Phasen) ist effizienter, Unipolar (4 Wicklungen, 5 oder 6 Anschlüsse) ist einfacher anzusteuern, aber weniger effizient. | Bipolar (häufigster Typ), Unipolar. |
Anwendungsbereiche und Einsatzgebiete von Schrittmotoren
Die Vielseitigkeit von Schrittmotoren macht sie zu einer bevorzugten Wahl in zahlreichen technischen Disziplinen:
- Industrielle Automatisierung: In Fertigungsstraßen, Verpackungsmaschinen und Montagelinien für präzise Positionierung von Werkstücken, Greifern und Werkzeugen.
- Robotik: Als Aktuatoren für Gelenke und Greifer in Industrierobotern, Servosystemen und mobilen Roboterplattformen, wo genaue Bewegungsabläufe erforderlich sind.
- 3D-Druck und Rapid Prototyping: Für die exakte Steuerung der X-, Y- und Z-Achsen, um dreidimensionale Objekte Schicht für Schicht aufzubauen.
- CNC-Maschinen (Computer Numerical Control): In Fräs-, Dreh- und Schneidemaschinen zur präzisen Steuerung der Werkzeugbewegung und Materialbearbeitung.
- Optische und Messtechnik: In Kameras, Teleskopen, Mikroskopen und Positioniersystemen für feinfühlige Ausrichtungen und Messungen.
- Medizintechnik: In Laborautomaten, Dosiersystemen und bildgebenden Geräten, wo höchste Präzision und Zuverlässigkeit gefordert sind.
- Automobilindustrie: Für Steuerungen in Scheibenwischern, Scheinwerferregulierungen und Schließsystemen.
- Bühnen- und Veranstaltungstechnik: Für Bewegungssteuerungen von Lichteffekten, Traversen und Kulissen.
Moderne Anwendungen profitieren zunehmend von Schrittmotoren, die mit closed-loop-Systemen ausgestattet sind, um die Vorteile der Schrittmotorsteuerung mit der Rückmeldung eines Encoders zu kombinieren. Dies vermeidet Schrittverluste und erhöht die Gesamtsystemgenauigkeit, insbesondere unter variierenden Lastbedingungen.
FAQ – Häufig gestellte Fragen zu Schrittmotoren
Was ist der Unterschied zwischen einem unipolaren und einem bipolaren Schrittmotor?
Ein unipolarer Schrittmotor hat zwei Wicklungen pro Phase, die so geschaltet sind, dass der Stromfluss jederzeit in eine Richtung erfolgen kann, was die Ansteuerung vereinfacht. Ein bipolarer Schrittmotor hat nur eine Wicklung pro Phase, aber der Stromfluss muss umgekehrt werden können, was eine H-Brücke im Treiber erfordert. Bipolare Motoren sind in der Regel effizienter und bieten ein höheres Drehmoment bei gleicher Baugröße.
Wie wähle ich den richtigen Schrittmotor-Treiber?
Der Schrittmotor-Treiber muss zum Nennstrom pro Phase des Motors passen und die benötigte Spannung liefern können. Achten Sie auf die Anzahl der Phasen (bipolar/unipolar) und die gewünschten Steuerungsmodi (z.B. Vollschritt, Halbschritt, Mikroschritt). Mikroschritt-Betrieb reduziert Vibrationen und erhöht die Positionierungsgenauigkeit. Viele moderne Treiber bieten auch Funktionen wie Strombegrenzung und Übertemperaturschutz.
Was bedeutet „Mikroschritt“ bei Schrittmotoren?
Mikroschritt ist eine Steuerungstechnik, bei der der Stromfluss durch die Motorwicklungen feiner moduliert wird, um den Vollschrittwinkel in kleinere Schritte aufzuteilen. Anstelle von z.B. 200 Schritten pro Umdrehung (bei 1,8° Schrittwinkel) können durch Mikroschritt-Betrieb 25.000 oder mehr feinere Positionierungsschritte erreicht werden. Dies führt zu einer deutlich höheren Auflösung, reduzierten Vibrationen und einem leiseren Laufverhalten.
Brauche ich für jeden Schrittmotor einen Encoder?
Nicht unbedingt. Schrittmotoren sind im offenen Regelkreis (open-loop) einsetzbar, was bedeutet, dass sie ohne Rückmeldung arbeiten. Dies ist oft ausreichend, solange die Last nicht zu hoch ist und keine Beschleunigungsspitzen auftreten, die zu Schrittverlusten führen könnten. Für Anwendungen, die höchste Genauigkeit, Schrittverlustfreiheit unter allen Bedingungen oder eine schnelle Reaktion auf Laständerungen erfordern, wird jedoch ein Schrittmotor mit Encoder (closed-loop-System) empfohlen.
Wie beeinflusst die Temperatur die Leistung eines Schrittmotors?
Erhöhte Temperaturen führen zu einem Anstieg des Wicklungswiderstands, was bei konstantem Strom zu einer Reduzierung des Drehmoments führt. Übermäßige Hitze kann auch die Lebensdauer des Motors und der internen Isolierung beeinträchtigen. Es ist wichtig, die Betriebstemperatur im empfohlenen Bereich des Herstellers zu halten und gegebenenfalls für Kühlung durch Luftstrom oder Kühlkörper zu sorgen.
Was ist das Haltedrehmoment und warum ist es wichtig?
Das Haltedrehmoment ist die Kraft, mit der ein Schrittmotor in seiner aktuellen Position gehalten wird, wenn er unter Strom steht, aber keine Bewegung ausgeführt wird. Dieses Drehmoment ist entscheidend, um die Position einer mechanischen Last zu sichern und zu verhindern, dass sie durch externe Kräfte (z.B. Gravitation, Schwingungen) verrutscht. Es ist ein primärer Indikator für die Fähigkeit des Motors, eine definierte Position stabil zu halten.
Sind Schrittmotoren für schnelle, kontinuierliche Bewegungen geeignet?
Schrittmotoren sind primär für präzise Positionierung und kontrollierte Bewegungsabläufe konzipiert. Bei sehr hohen Drehzahlen nimmt ihr Drehmoment signifikant ab, und die Effizienz kann sinken. Für Anwendungen, die extrem hohe Geschwindigkeiten erfordern, sind oft bürstenlose DC-Motoren (BLDC) oder Servomotoren besser geeignet. Schrittmotoren können jedoch für dynamische Anwendungen optimiert werden, indem der Schrittwinkel, der Nennstrom und die Ansteuerung (z.B. Mikroschritt) sorgfältig gewählt werden.
